Portacavi per robot e assi lineari
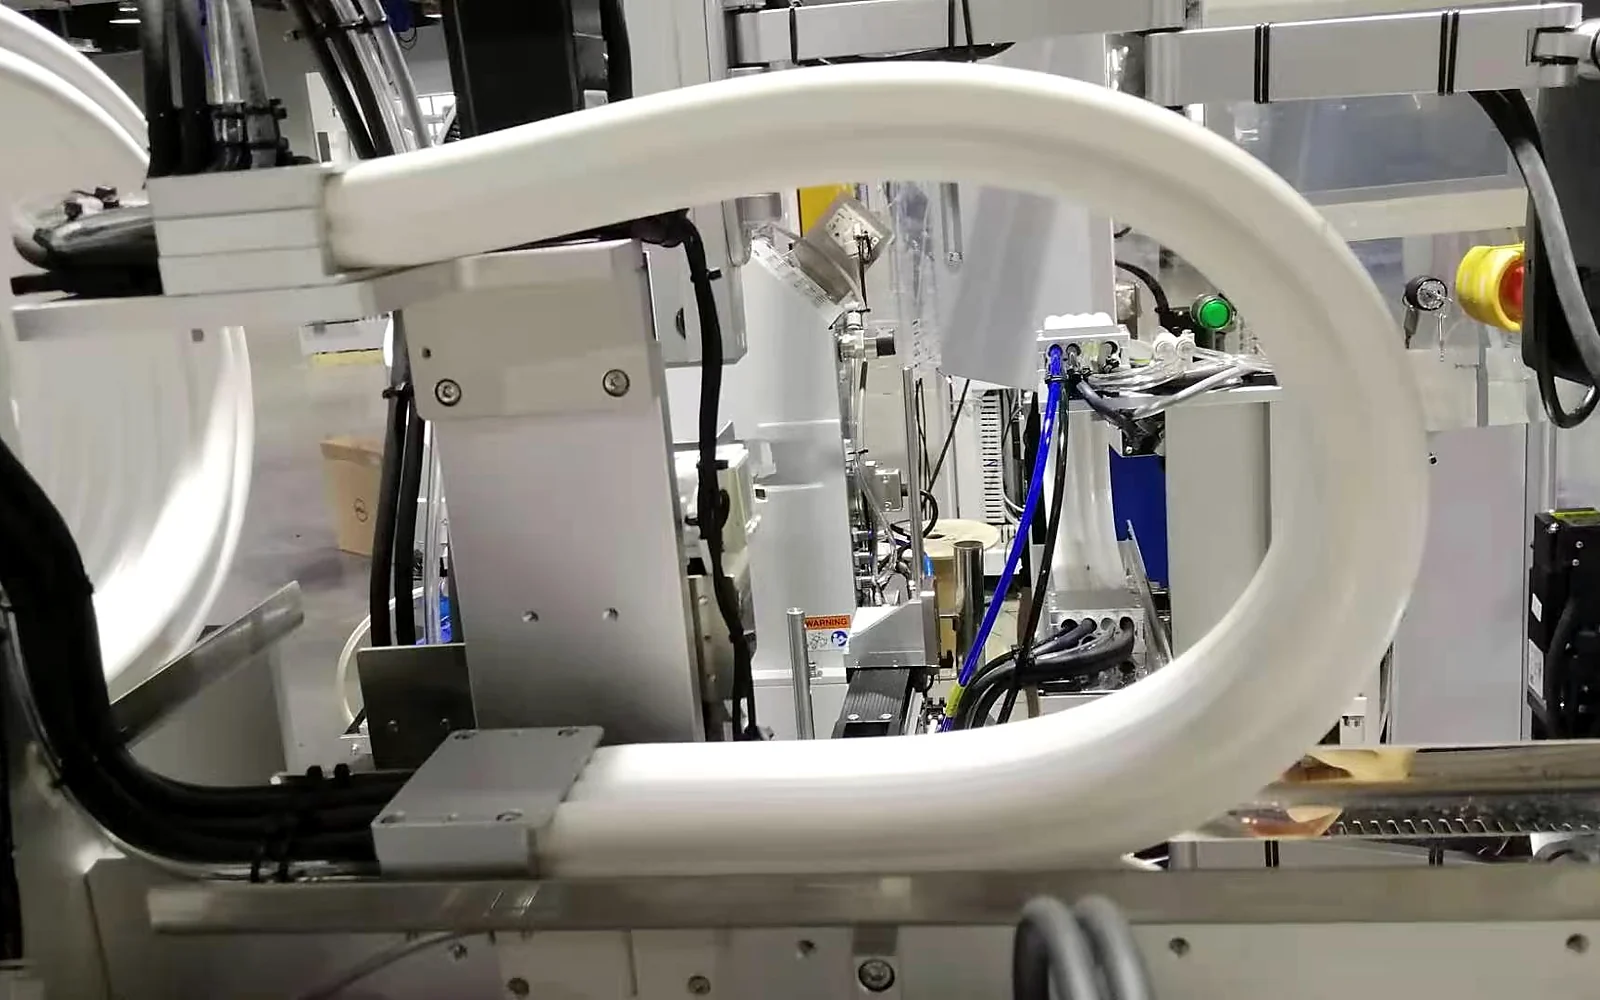
I robot richiedono portacavi solo sugli assi lineari. Come calcolare altezza, larghezza, raggio e rumore su guide del 7° asse, portali e tavole XY.
La domanda più frequente sui robot è "avete portacavi per robot?". La domanda è già impostata male: il polso di un robot a sei assi ruota, e un portacavi bidimensionale standard lì non resiste. Ciò che richiede davvero un portacavi è la guida del settimo asse sotto la base del robot, la trave del portale e la colonna di sollevamento di un palettizzatore.
Questo articolo parte dal movimento, non dalla macchina: quali assi ammettono portacavi, quali richiedono una fascetta porta-cavi, da dove nascono rumore e usura con cicli rapidi, come dimensionare altezza interna, larghezza interna e raggio di curvatura, e infine la tabella della serie silenziosa con la lista dati per il preventivo.
Solo gli assi lineari ammettono portacavi
La geometria delle maglie consente rotazione relativa su un solo piano: corsa orizzontale, verticale oppure un arco di andata e ritorno. Non assorbe torsione attorno al proprio asse.
Con questo vincolo, i punti di una cella robotizzata che ammettono portacavi sono pochi:
- Guida del settimo asse: la catena corre a lato della rotaia e segue il carrello. Corse da un metro a oltre dieci. È l'applicazione più diffusa nella robotica e la più esigente.
- Robot portale, trave X e asse Z: movimento alternato veloce sulla trave e sollevamento verticale sull'asse Z, due tratti separati.
- Robot cartesiani e tavole XY di SCARA: corsa breve, spazio stretto, altezze interne ridotte.
- Palettizzatori e depalettizzatori: colonna di sollevamento e braccio estensibile, carico pesante e polvere.
- Travi sospese e caricatori a portale: meccanica simile alla guida.
Viceversa, gli assi J1–J6 del braccio e i bracci articolati dei cobot restano fuori dal campo di un portacavi. La prima domanda non è quale modello, ma se l'asse è lineare o articolare.
Perché il polso non ammette portacavi
In una frase: lì c'è torsione, non flessione.
J4, J5 e J6 sommano tre rotazioni, quindi il fascio deve flettere e torcersi insieme. Il perno del portacavi è un accoppiamento cilindrico progettato solo per ruotare attorno al perno. Se la catena viene torta, il perno passa da flessione a taglio, le maglie si aprono, il perno si ovalizza e dopo qualche centinaio di migliaia di cicli si arriva alla rottura e al cavo scoperto.
Le norme internazionali danno principi per proteggere i cavi in movimento, non soluzioni costruttive. I requisiti generali dell'equipaggiamento elettrico delle macchine sono in IEC 60204-1:2016, ma la forma di posa va decisa caso per caso.
Per il polso il settore usa tre strade:
- Guaina corrugata o calza intrecciata con fissaggio a tratti: il fascio viene serrato giunto per giunto e la deformazione si distribuisce nei tratti flessibili.
- Giunto rotante o anello collettore: la torsione passa a un elemento progettato per ruotare e il cavo non si muove.
- Portacavi tridimensionali torsio-resistenti: prodotti specifici per il moto articolare, con maglie che ruotano in due direzioni.
La terza tipologia non la produciamo, e lo diciamo chiaramente. Quando arriva una richiesta di "portacavi per robot a sei assi", chiedete prima se è il braccio o la guida. Per il braccio servono le tre strade sopra; non forzate un portacavi bidimensionale, non supererà il periodo di garanzia. Anche questo è il confine della nostra gamma.
Da dove viene il rumore con cicli rapidi
I cicli di manipolazione sono spesso decine di corse al minuto; in un anno sono milioni di inversioni. Rumore e usura si concentrano in tre punti:
- Impatto tra maglie all'inversione: la catena passa da distesa a curva e le maglie si urtano.
- Attrito sull'appoggio: nelle corse lunghe il tratto non supportato si inflette e striscia su rotaia o rulli.
- Movimento dei cavi nella cavità: senza separatori e senza gioco, i cavi si urtano tra loro.
Le contromisure seguono gli stessi tre punti: tolleranze di maglia più strette, cerniere a disco o tamponi smorzanti, rulli di appoggio nelle corse lunghe. Il terzo è il più trascurato: molte segnalazioni di "catena rumorosa" finiscono con una catena che sfrega sulla rotaia perché l'appoggio non è mai stato montato.
La precisione di posizionamento del robot si valuta con i metodi di ISO 9283:1998, dove ripetibilità di traiettoria e vibrazione sono criteri rigidi. La vibrazione aggiunta dal portacavi entra direttamente in quel numero, quindi rigidità di montaggio e appoggio non sono opzionali.
Per il dettaglio acustico c'è un articolo dedicato: portacavi a bassa rumorosità in alta velocità.
Altezza e larghezza interna: misurare il fascio reale
Il fascio di un robot è più vario di quello di una macchina utensile: quattro-sei cavi di potenza, sei-dieci di segnale ed encoder, una o due tubazioni aria, più la terra. Diametri da due-tre millimetri fino a una quindicina.
- Altezza interna: il diametro maggiore più il 10%–15%. Se i cavi sono su più strati, usare l'altezza totale.
- Larghezza interna: somma dei diametri divisa per il rapporto di riempimento. Tenere il 60% e salire alla larghezza disponibile successiva. Il calcolo è in come scegliere la larghezza interna.
- Separazione: potenza e segnale in cavità distinte con separatore. Senza separatore l'interferenza è solo questione di tempo.
L'errore tipico è stimare "il fascio sarà spesso così". Cinque millimetri in meno e la cavità è stretta; una cavità stretta impedisce al cavo di scorrere e lo tira a ogni curva, dimezzandone la durata.
Raggio di curvatura: quello del cavo più severo
Non è una media, è il cavo più restrittivo:
- Cavo di potenza: R ≥ diametro × 7,5
- Cavo di segnale generico: R ≥ diametro × 10
- Cavo encoder, fibra ottica, rete: R ≥ diametro × 15
Sono multipli di prassi comune nel settore. Per un cavo specifico vale la scheda del costruttore e questi valori non sono una garanzia. Calcolare su tutti i cavi, prendere il valore maggiore e scegliere il gradino disponibile superiore.
Fissato R, l'altezza di installazione è quasi decisa: circa 2R più l'altezza interna, più un 10% di margine. Se lo spazio manca c'è una sola risposta corretta: usare cavo più sottile o più flessibile per ridurre R. Forzare un raggio minore rompe prima i conduttori mentre la guaina sembra ancora integra, e quando appare la perdita di segnale va sostituito tutto il fascio.
La deduzione completa è in come calcolare il raggio di curvatura.
Lunghezza e installazione: l'estremità fissa decide la vita
La stessa catena può durare il doppio a seconda di come è montata. Tre regole:
- Estremità fissa a metà corsa, simmetrica rispetto ai due lati. Fissata a un'estremità, la catena lavora sempre da un lato.
- Lasciare una o due maglie libere all'estremità mobile per dilatazione e tolleranze di montaggio. Fissare tutto dritto mette l'intero sforzo di flessione nelle maglie.
- Appoggio obbligatorio nelle corse lunghe. Una freccia elevata porta la catena a strisciare sulla rotaia.
Il calcolo della lunghezza, con corsa, punto fisso e margine, è in come calcolare la lunghezza. Le guide robot combinano corsa lunga e velocità elevata, quindi lunghezza e appoggio vanno calcolati insieme.
Tabella della serie silenziosa
Cicli rapidi con limite di rumore corrispondono alla gamma silenziosa:
| Serie | Altezza interna | Larghezza interna | Raggi disponibili |
|---|---|---|---|
| Silent 18 | 18mm | 25–50mm | R28 / R38 / R48 / R55 |
| Silent 25 | 25mm | 25–110mm | R55 / R75 / R100 / R125 |
| Silent 30 | 30mm | 25–110mm | R55 / R75 / R100 / R125 |
| Silent 35 | 35mm | 25–125mm | R75 / R100 / R125 / R150 |
| Silent 40 | 40mm | 50–125mm | R75 / R100 / R150 |
| Silent 45 | 45mm | 50–125mm | R75 / R100 / R125 / R150 / R200 |
Materiale: nylon rinforzato con fibra di vetro, temperatura di esercizio da -20°C a 120°C.
Corrispondenza tipica: i fasci della guida sono i più grossi e ricadono su Silent 35 e Silent 45; gli assi Z dei portali su Silent 25 e Silent 30; le tavole cartesiane e SCARA, strette, su Silent 18. Sono tendenze, il calcolo va comunque rifatto.
La gamma completa è nella pagina dei portacavi silenziosi, una misura specifica nella serie Silent 35.
Sei dati prima di chiedere un preventivo
- Quale asse si muove: guida, trave X, asse Z o tavola XY, e se il moto è orizzontale o verticale.
- Corsa: millimetri di corsa semplice ed eventuali soste intermedie.
- Elenco cavi: quanti di potenza, segnale e aria, diametri e presenza di fibra.
- Cadenza: corse al minuto e accelerazione approssimativa.
- Spazio di installazione: altezza e larghezza laterale disponibili; questi due numeri limitano il raggio.
- Ambiente: polvere, refrigerante, nebbia d'olio e temperatura.
I punti 4 e 5 sono i più frequentemente assenti. La cadenza governa l'usura, lo spazio governa il raggio massimo, e senza di essi la selezione è un'indovinello.
Cinque controlli al collaudo
- Nessuna tensione in curva: al raggio minimo il cavo deve scorrere libero nella cavità.
- Gioco nella cavità: cavo più lungo del 5%–10% rispetto alla cavità, mai in tiro.
- Percorso di carico corretto: lo sforzo va all'estremità fissa, non alle maglie.
- Appoggio presente: nessun tratto che penzola strisciando sulla rotaia.
- Continuità di terra e schermo: schermi di potenza e conduttori di terra restano collegati attraverso il portacavi. È sicurezza elettrica di macchina, da affiancare all'impostazione di valutazione dei rischi di ISO 12100:2010.
La sicurezza del robot segue un altro quadro, oggi ISO 10218-1:2025, pubblicata nel 2025 in sostituzione dell'edizione 2011. Il portacavi non è un componente di sicurezza, ma una guaina consumata o un conduttore rotto diventa dispersione a terra e fermo macchina, quindi va verificato con criteri elettrici.
In sintesi
Nella robotica la maggior parte degli errori di selezione non è di modello ma di domanda iniziale. Scomponete "portacavi per robot" in "quale asse, come si muove, quanto sono grossi i cavi, che cadenza" e la risposta compare da sola.
Se qualcosa non è chiaro, inviate corsa, elenco cavi e una foto dello spazio di installazione e lo verifichiamo sul ciclo reale. Le tabelle sono nel centro download, per una revisione manuale usate contatti.