Кабельные цепи для роботов и 7-й оси
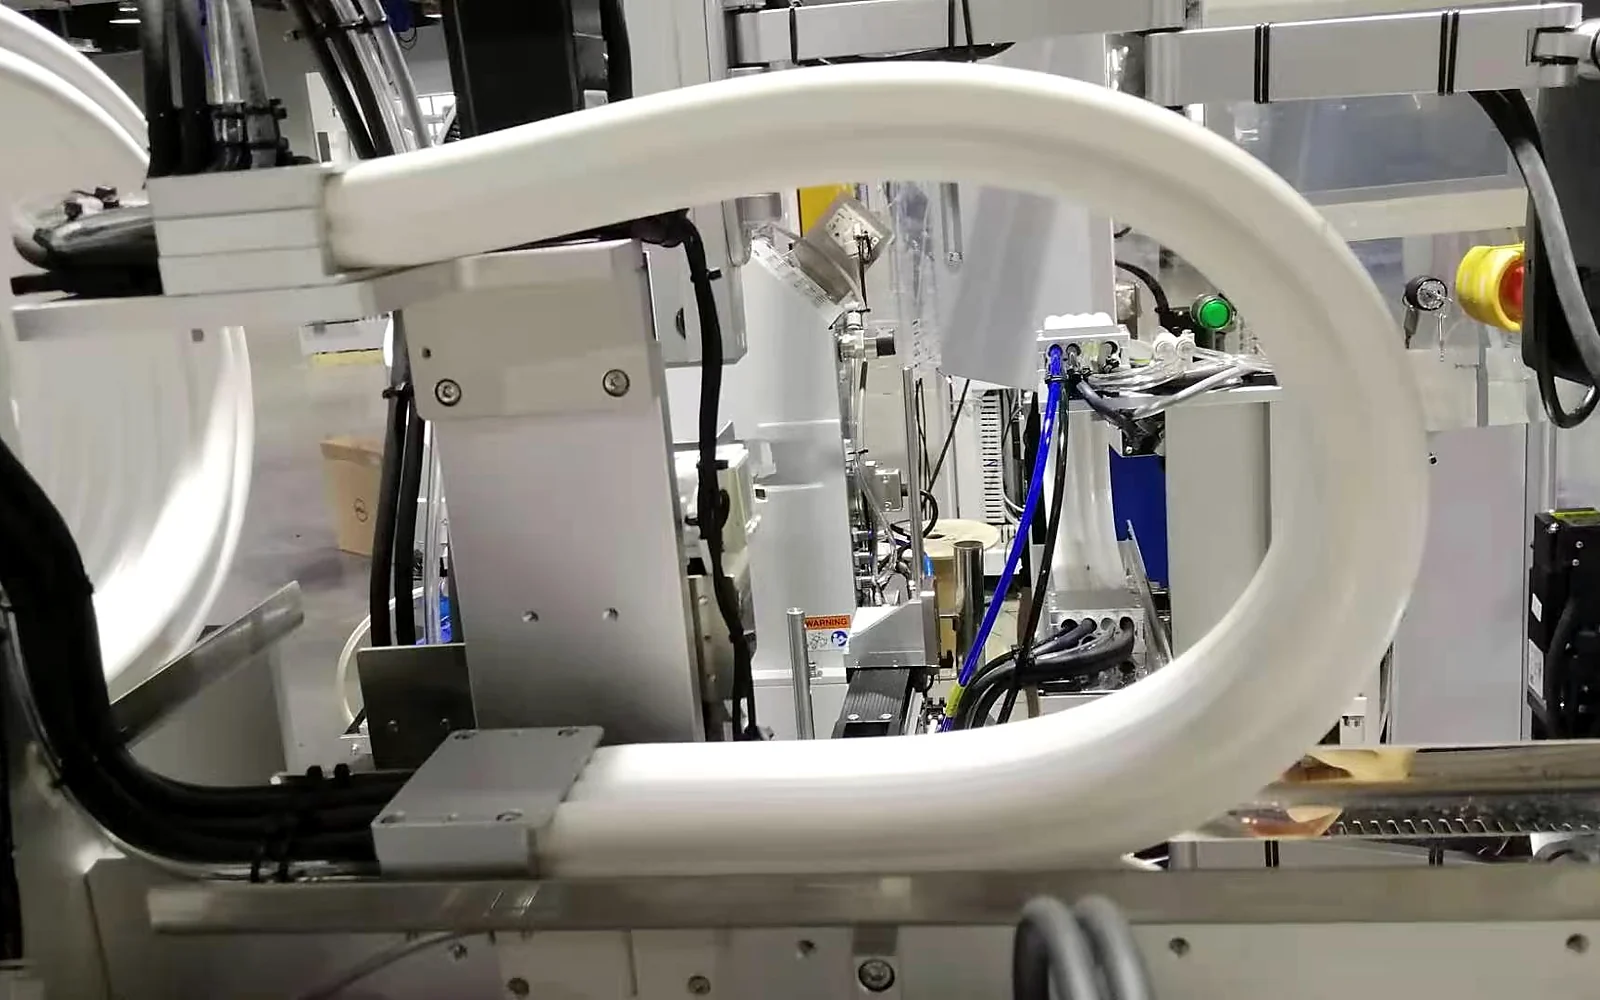
Цепь нужна роботу только на линейных осях. Как считать высоту, ширину, радиус изгиба и снижать шум на 7-й оси, порталах и XY-столах.
Самый частый вопрос про манипуляторы звучит так: «есть ли у вас кабельная цепь специально для роботов?» В самой постановке уже заложена ошибка: запястье шестиосного робота вращается, и обычная двухмерная кабельная цепь там долго не живёт. Цепь реально нужна на направляющей седьмой оси под основанием робота, на балке портала и на подъёмной колонне паллетизатора.
Эта статья идёт от движения, а не от машины: на каких осях цепь допустима, где нужен только рукав с фиксацией, откуда берутся шум и износ при высоком темпе, как считать внутреннюю высоту, ширину и радиус изгиба, и в конце — таблица тихой серии и список данных для запроса.
Цепь ставится только на оси поступательного движения
Геометрия звеньев допускает относительный поворот только в одной плоскости: горизонтальный ход, вертикальный ход или один участок дуги туда-обратно. Кручение вокруг собственной оси цепь не воспринимает.
Из этого следует, что мест под цепь на роботизированной ячейке немного:
- Направляющая седьмой оси: цепь идёт вдоль рельса и следует за кареткой. Ход от метра до десятка метров и больше. Это самое массовое применение в робототехнике и самое требовательное.
- Портальные манипуляторы, балка X и ось Z: быстрое возвратно-поступательное движение по балке и вертикальный подъём по Z, два отдельных участка.
- Декартовы роботы и XY-столы SCARA: короткий ход, тесное пространство, малая внутренняя высота.
- Паллетизаторы и депаллетизаторы: подъёмная колонна и выдвижная рука, тяжёлая нагрузка, много пыли.
- Подвесные балки и портальные загрузчики: механика близка к направляющей.
Наоборот, оси J1–J6 корпуса и шарнирные руки коботов выходят за область применения кабельной цепи. Первый вопрос при подборе — не «какая модель», а «ось поступательная или шарнирная».
Почему на запястье цепь не ставится
Одной фразой: там кручение, а не изгиб.
J4, J5 и J6 складывают три вращения, поэтому жгут должен одновременно изгибаться и скручиваться. Палец цепи — цилиндрическая пара, рассчитанная только на поворот вокруг пальца. Если цепь скрутить, палец переходит из изгиба в срез, звенья раскрываются, палец вырабатывается в овал, и после сотен тысяч циклов — обрыв цепи и открытый кабель.
Международные стандарты дают принципы защиты движущихся кабелей, но не конструктивные решения. Общие требования к электрооборудованию машин изложены в IEC 60204-1:2016, однако схему прокладки всё равно выбирают под конкретную задачу.
Для запястья в отрасли применяют три подхода:
- Гофрированный рукав или плетёная оплётка с посекционной фиксацией: жгут зажимается по шарнирам, деформация распределяется по гибким участкам.
- Вращающееся соединение или токосъёмник: кручение передаётся детали, рассчитанной на вращение, сам кабель не двигается.
- Трёхмерные цепи, допускающие кручение: изделия под шарнирное движение, звенья поворачиваются в двух направлениях.
Третий тип мы не производим и говорим об этом прямо. Когда приходит запрос «цепь для шестиосного робота», сначала уточните: корпус или направляющая. Для корпуса — три пути выше; не приспосабливайте двухмерную цепь, она не проживёт гарантийный срок. Это и есть граница нашей номенклатуры.
Откуда шум при высоком темпе
Темп манипулятора — обычно десятки ходов в минуту, за год это миллионы реверсов. Шум и износ сосредоточены в трёх местах:
- Удар звеньев при реверсе: цепь переходит из развёрнутого состояния в изогнутое, соседние звенья бьют друг о друга.
- Трение об опору: на длинном ходу провисающий участок ложится на рельс или ролики.
- Перемещение кабеля в полости: без разделителей и запаса кабели бьются друг о друга.
Меры те же три: уменьшить зазор в звеньях, применить дисковые шарниры или демпфирующие накладки, поставить опорные ролики на длинном ходу. Третье упускают чаще всего: немало жалоб на «громкую цепь» заканчиваются тем, что цепь просто трётся о рельс, потому что опору не поставили.
Точность позиционирования робота оценивают методами ISO 9283:1998, где повторяемость траектории и вибрация — жёсткие критерии. Вибрация от цепи напрямую входит в этот показатель, поэтому жёсткость крепления и опоры обязательны.
Подробнее про акустику — в отдельной статье: тихие цепи для высокоскоростных задач.
Внутренняя высота и ширина: считать по реальному жгуту
Жгут робота разнороднее, чем у станка: четыре–шесть силовых кабелей, шесть–десять сигнальных и энкодерных, одна–две воздушные трубки и заземление. Диаметры от двух-трёх миллиметров до полутора десятков.
- Внутренняя высота: наибольший диаметр плюс 10–15%. Если кабели уложены слоями, берётся суммарная высота.
- Внутренняя ширина: сумма диаметров делится на коэффициент заполнения. Держите 60% и округляйте вверх до следующего типоразмера. Расчёт изложен в статье как выбрать внутреннюю ширину.
- Разделение: силовые и сигнальные — в разных полостях с разделителем. Без разделителя помехи лишь вопрос времени.
Типичная ошибка — прикинуть «жгут примерно такой толщины». Пяти миллиметров не хватит — полость тесная; в тесной полости кабель не скользит, его тянет на каждом изгибе, и ресурс падает вдвое.
Радиус изгиба: по самому требовательному кабелю
Берётся не среднее, а самый строгий кабель:
- Силовой кабель: R ≥ диаметр × 7,5
- Обычный сигнальный: R ≥ диаметр × 10
- Энкодерный, оптоволокно, сетевой: R ≥ диаметр × 15
Это общеотраслевые практические коэффициенты. Для конкретного кабеля действует паспорт изготовителя, и эти значения не являются гарантией. Считают по всем кабелям, берут наибольший R и выбирают ближайший доступный типоразмер выше.
Когда R определён, монтажная высота почти предопределена: примерно 2R плюс внутренняя высота плюс 10% запаса. Если места не хватает, правильный ответ один — взять кабель тоньше или гибче и уменьшить R. Принудительное уменьшение радиуса сначала рвёт жилы, при целой на вид оболочке, и к моменту потери сигнала менять приходится весь жгут.
Полный вывод — в статье как рассчитать радиус изгиба.
Длина и монтаж: срок службы определяет неподвижный конец
Одна и та же цепь при разном монтаже может прослужить вдвое дольше или меньше. Три правила:
- Неподвижный конец — в середине хода, симметрично относительно сторон. Закрепите с краю — цепь всегда нагружена с одной стороны.
- Оставьте одно-два звена свободными на подвижном конце под тепловое расширение и погрешность монтажа. Полное закрепление выпрямляет цепь и загоняет весь изгиб в звенья.
- На длинном ходу обязательна опора. Большой провис — и цепь трётся о рельс.
Расчёт длины (связь хода, точки закрепления и монтажного запаса) — в статье как рассчитать длину. У направляющих робота длинный ход сочетается с высокой скоростью, поэтому длину и опору считают вместе.
Таблица тихой серии
Высокий темп с требованием по шуму — это тихая серия:
| Серия | Внутренняя высота | Внутренняя ширина | Доступные радиусы |
|---|---|---|---|
| Тихая 18 | 18mm | 25–50mm | R28 / R38 / R48 / R55 |
| Тихая 25 | 25mm | 25–110mm | R55 / R75 / R100 / R125 |
| Тихая 30 | 30mm | 25–110mm | R55 / R75 / R100 / R125 |
| Тихая 35 | 35mm | 25–125mm | R75 / R100 / R125 / R150 |
| Тихая 40 | 40mm | 50–125mm | R75 / R100 / R150 |
| Тихая 45 | 45mm | 50–125mm | R75 / R100 / R125 / R150 / R200 |
Материал — нейлон, армированный стекловолокном, рабочая температура от -20°C до 120°C.
Типичное соответствие: жгуты направляющей самые толстые и чаще попадают в тихую 35 и тихую 45; ось Z портала — тихая 25 и тихая 30; декартовы столы и SCARA — тихая 18. Это лишь частые случаи, расчёт всё равно нужен.
Вся номенклатура — на странице тихих цепей, конкретный размер — в серии «Тихая 35».
Шесть данных перед запросом цены
- Какая ось двигается: направляющая, балка X, ось Z или XY-стол, движение горизонтальное или вертикальное.
- Ход: сколько миллиметров в одну сторону, есть ли промежуточные остановки.
- Список кабелей: сколько силовых, сигнальных и воздушных, их диаметры, есть ли оптоволокно.
- Темп: ходов в минуту и примерное ускорение.
- Монтажное пространство: доступная высота и ширина сбоку; эти два числа ограничивают радиус.
- Среда: пыль, СОЖ, масляный туман, температура.
Чаще всего не хватает пунктов 4 и 5. Темп определяет скорость износа, пространство ограничивает радиус; без них подбор превращается в догадку.
Пять проверок при приёмке
- Кабель не натянут на изгибе: при минимальном радиусе он должен свободно скользить в полости.
- Есть запас длины: кабель длиннее полости на 5–10%, не вытянут в струну.
- Правильный путь нагрузки: усилие передаётся на неподвижный конец, а не на звенья.
- Опора на месте: провисающих участков, трущихся о рельс, нет.
- Непрерывность заземления и экрана: экраны силовых кабелей и заземляющие жилы остаются связанными через цепь. Это базовая электробезопасность машины; полезно совместить с подходом оценки риска по ISO 12100:2010.
Безопасность самого робота регулируется отдельной системой норм, действующая версия — ISO 10218-1:2025, опубликована в 2025 году взамен редакции 2011 года. Цепь не является элементом безопасности, но потёртая оболочка или оборванная жила превращается в замыкание на землю и простой, поэтому при приёмке смотреть на неё стоит глазами электрика.
Итог
В робототехнике ошибка подбора — обычно не неверная модель, а неверно поставленный вопрос. Разложите «цепь для робота» на «какая ось, как движется, какая толщина кабелей, какой темп» — и ответ появляется сам.
Если что-то неясно, пришлите ход, список кабелей и фото монтажного пространства — проверим по условиям работы и вернёмся с моделью. Таблицы подбора — в центре загрузок, для ручной проверки используйте контакты.