Xích cho robot lấy phôi máy ép nhựa
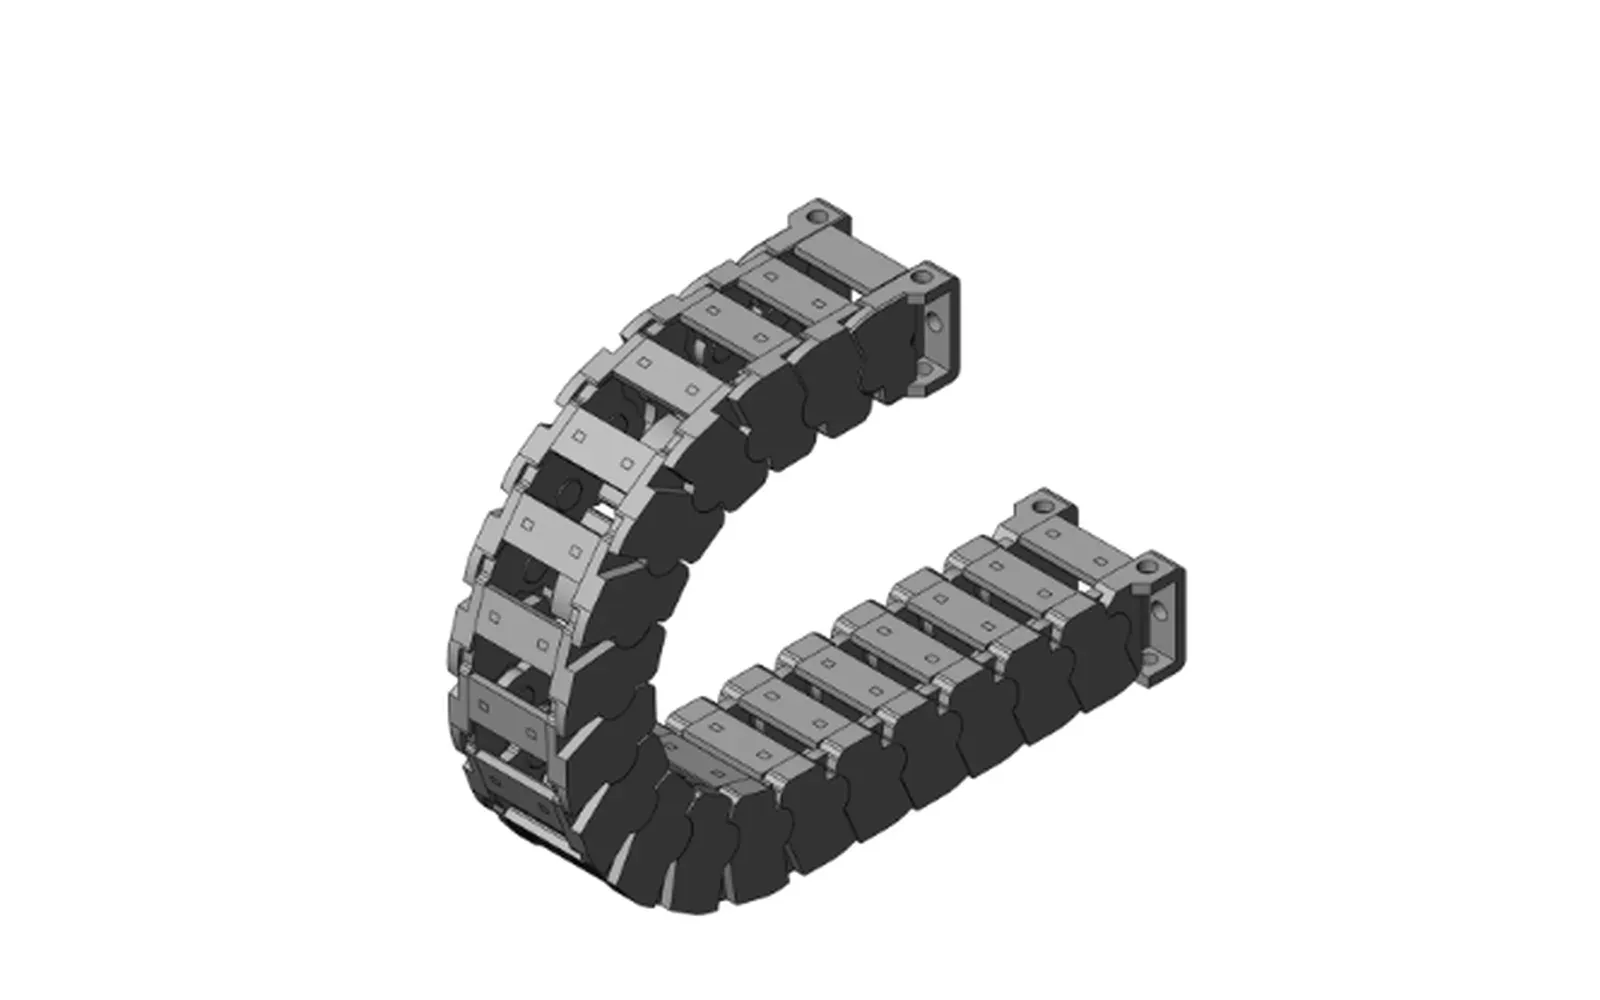
Robot lấy phôi nhịp nhanh, gần khuôn có nhiệt và sương dầu. Năm điểm chọn xích: đường kính cáp, bán kính uốn, giảm ồn, chịu dầu, vị trí lắp.
Trong xưởng ép nhựa, robot lấy phôi là một trong số ít bộ phận phải hoạt động hàng nghìn lần mỗi ngày. Nó lấy sản phẩm ra khỏi lòng khuôn, chậm một giây là chu kỳ dài thêm một giây. Vì vậy việc chọn xích dẫn cáp cho loại thiết bị này không giống với việc đi dây trên dầm máy công cụ.
Nói rõ giới hạn trước: bài này chỉ bàn về máy lấy phôi kiểu trục tọa độ vuông góc, kiểu chạy ngang và kiểu tay quay. Robot sáu trục xoay ở cổ tay, xích hai chiều không dùng được — ranh giới đó đã nói trong bài về tay máy.
Robot lấy phôi không giống xích của máy công cụ
Xích trên máy công cụ thường chạy hành trình dài, tốc độ trung bình, môi trường tương đối sạch. Robot lấy phôi thì ngược lại:
- Hành trình ngắn, thường vài trăm milimét, kiểu chạy ngang dài hơn
- Nhịp nhanh, gắn với chu kỳ ép, mỗi ca hàng nghìn lần đảo chiều
- Lắp sát khuôn, không tránh được bức xạ nhiệt và sương dầu tách khuôn
- Không gian lắp bị khung máy, vỏ bảo vệ và ống hơi chèn ép, đoạn uốn khó bố trí
Bốn điểm này quyết định thứ tự chọn: xác định vị trí lắp và bán kính uốn trước, rồi đến chiều cao và chiều rộng trong, cuối cùng mới xét có cần bản giảm ồn hay không. Đảo thứ tự là sẽ phải làm lại.
Ba kết cấu, ba cách lắp khác nhau
Cùng là lấy phôi, nhưng kết cấu khác nhau thì cách lắp xích hoàn toàn khác:
| Kết cấu | Vị trí đi dây | Dạng xích | Lưu ý |
|---|---|---|---|
| Kiểu chạy ngang | Trên dầm ngang, chạy qua lại | Lắp ngang, hành trình dài hơn | Độ cứng dầm, xích võng |
| Kiểu tay quay | Bên hông tay hoặc bên khung | Xích ngắn, chạy theo tay | Đoạn uốn không được chạm vỏ bảo vệ |
| Kiểu đứng / lấy bên | Mặt bên trụ, nâng hạ thẳng đứng | Lắp đứng | Tự trọng gây võng, cần dẫn hướng |
| Sáu trục | Cổ tay xoay | Không dùng xích hai chiều | Cần kết cấu xoắn ba chiều |
Chúng tôi làm ba loại đầu theo dạng đi dây hai chiều. Loại thứ tư nằm ngoài phạm vi, gặp là nói thẳng, không gượng ghép.
Hành trình ngắn lại càng dễ chọn bán kính uốn nhỏ
Đây là điểm ngược trực giác. Hành trình ngắn, nhiều người nghĩ xích ngắn thì chọn R nhỏ cũng được. Nhưng bán kính uốn không do hành trình quyết định, mà do đường kính ngoài của cáp quyết định.
Chọn R nhỏ quá, cáp bị ép lặp lại ở đoạn uốn, sợi đồng mỏi gãy từ trong ra, giai đoạn đầu không thấy gì. Đến khi tín hiệu chập chờn, servo báo lỗi thì thường đã hỏng cả bộ cáp. Cách làm phổ biến trong ngành là cáp nguồn và cáp điều khiển không nhỏ hơn 5 đến 7 lần đường kính ngoài, cáp encoder và sợi quang lấy bội số lớn hơn — luôn đối chiếu theo catalogue của hãng cáp, không đoán.
Ràng buộc thật của hành trình ngắn nằm ở chỗ khác: số mắt xích ít, đoạn uốn gần như cố định một chỗ và chịu lực lặp lại. Khi đó hoặc lùi đầu cố định ra một chút để đoạn uốn có khoảng di chuyển, hoặc chấp nhận mài mòn tập trung tại đoạn ngắn đó và rút ngắn chu kỳ kiểm tra. Ảnh hưởng của tốc độ và gia tốc đến mỏi mắt xích được nói kỹ hơn trong bài này.
Nhiệt và sương dầu ở khu khuôn quyết định vật liệu và vị trí lắp
Nhiệt độ khuôn tùy vật liệu và công nghệ, từ vài chục đến hơn một trăm độ C. Tay máy chỉ ở khu khuôn một lúc ngắn, nhưng xích thì nằm đó lâu dài.
Hai việc phải tách ra xem:
- Dung sai nhiệt. Nhiệt độ làm việc danh định của dòng giảm ồn là -20°C đến +120°C, đây là dải liên tục của vật liệu, không phải đỉnh chịu nhiệt ngắn hạn. Vị trí lắp phải tránh ngay trên lòng khuôn và vùng gió nóng bên hông xy-lanh; dịch ra ngoài khung nửa mét là đáng làm.
- Dầu. Dầu tách khuôn và mỡ chốt đẩy tạo sương bám lên mắt xích. Nhựa ni-lông gia cường sợi thủy tinh chịu được dầu mỡ thông thường ở mức nhất định; vấn đề không phải hòa tan mà là dầu bám bụi tạo thành hạt mài, làm mòn chốt nhanh. Xưởng có sương dầu thì vệ sinh mắt xích phải đưa vào lịch bảo trì, đừng đợi kêu mới xử lý.
Khi cần cấp sạch nghiêm ngặt hơn, ví dụ ép chi tiết y tế hay quang học, phải dùng dòng phòng sạch — đó là logic khác, vật liệu và nhiệt độ khác, không được nói lẫn.
Tín hiệu an toàn cũng đi trong xích này
Giao diện giữa máy ép và tay lấy phôi theo cách phổ biến ở châu Âu là EUROMAP 67: dừng khẩn, cửa an toàn, vùng khuôn trống được định nghĩa truyền hai kênh dự phòng; tiếp điểm giắc phải chịu tối thiểu 250V / 10A, điện áp tín hiệu không quá 50V DC hoặc 250V AC. Nguyên tắc thiết kế của chức năng dừng khẩn được quy định riêng trong ISO 13850; giắc giao diện chỉ là kênh truyền, không thay thế thiết kế dừng khẩn. Nghĩa là trong sợi cáp giao diện này có cả mạch an toàn, không chỉ dữ liệu.
Ba hệ quả trực tiếp:
- Dây mạch an toàn không được bó tùy tiện với dây động lực, vách ngăn phải có tác dụng thật
- Không được nối giữa cáp, chiều dài cắt theo tuyến thực tế
- Cáp trong xích bị đứt hay mài thủng thì hậu quả không phải "mất tín hiệu" mà là mất chức năng an toàn
Về phía an toàn máy, đi theo cách đánh giá rủi ro của ISO 12100, phần điều khiển liên quan an toàn định cấp theo ISO 13849-1, bản thân robot xem ISO 10218-1, máy ép xem ISO 20430, thiết bị điện của máy đi dây theo IEC 60204-1. Các tiêu chuẩn này không quy định cách chọn xích, nhưng quy định hậu quả khi cáp hỏng nặng đến đâu. Đó là lý do việc đi dây trên máy lấy phôi không thể làm theo kiểu "thông điện là được".
Tỷ lệ lấp đầy 60%: tính diện tích tròn theo đường kính ngoài
Dòng giảm ồn (mã có chữ J) có chiều rộng trong từ 25 đến 125mm với 19 nấc. Chỉ có một cách hội tụ:
Tổng diện tích tiết diện các cáp (kể cả ống hơi, ống thủy lực) ÷ (chiều cao trong × chiều rộng trong) ≤ 60%
Vượt thì tăng một nấc chiều rộng. Nếu bó có ống hơi hoặc ống chân không, đường kính ống xác định theo ISO 4414 và catalogue nhà cung cấp, đừng suy từ đường kính cáp.
Chỗ dễ sai nhất là cách tính diện tích. Tiết diện cáp phải tính diện tích tròn theo đường kính ngoài, không phải theo tiết diện ruột dẫn danh định. Cáp đường kính ngoài 7mm có diện tích tròn khoảng 38mm², trong khi ruột dẫn danh định có thể chỉ 1,5mm² — chênh hơn hai chục lần. Tính theo ruột dẫn thì chiều rộng trong bị hụt cả một nấc, lắp vào là chèn. Cách tính số lớp và phân bổ vách ngăn có trong bài về chiều cao trong.
Bó cáp trên robot lấy phôi thường dày hơn tưởng tượng: động lực servo, encoder, khí nén, chân không, mạch an toàn, cộng cáp giao diện EUROMAP — bảy tám sợi là bình thường. Lập danh sách trước rồi tính.
Kết cấu giảm ồn giảm va đập tần suất cao, không giảm ồn cả máy
Nguồn ồn chính trong xưởng ép là bơm thủy lực và cơ cấu kẹp khuôn, xích chỉ chiếm phần nhỏ. Nên nói rõ: đổi sang xích giảm ồn không làm xưởng yên hơn.
Bản giảm ồn làm hai việc: tăng diện tích va đập của mắt xích và thêm gối giới hạn có đệm để giảm năng lượng va đập khi hồi vị; đồng thời siết khe hở cặp ma sát, giảm rung tần số cao. Nó giảm tiếng lách cách giữa các mắt xích.
Vì sao đáng cân nhắc cho robot lấy phôi: nhịp nhanh nghĩa là tần suất va đập cao, hàng nghìn lần mỗi ca; âm thanh ngắn, tần số cao đó rất rõ vào ca đêm và ở khu vực không người, cũng dễ bị khách hàng đưa vào tiêu chí nghiệm thu. Khi khách nói tay máy kêu suốt, nguyên nhân không chắc là xích. Đo trước rồi hãy thay, rẻ hơn. Cách đo cũng phải thống nhất: mức áp suất âm phát thải tại vị trí làm việc đo theo ISO 11202, ghi rõ khoảng cách, ồn nền và điểm làm việc, nếu không hai bên đo hai số khác nhau, không thương lượng được.
Một lưu ý nữa: giảm ồn không đồng nghĩa với chuyên cho tốc độ cao. Nó giảm năng lượng va đập, không nâng giới hạn tốc độ. Tốc độ chịu được phụ thuộc tổ hợp hành trình, gia tốc, trọng lượng bó cáp và tỷ lệ lấp đầy. Điều này được khai triển trong bài về xích giảm ồn.
Đoạn uốn chiếm bao nhiêu chiều cao: 2R cộng thân xích
Con số dễ bị bỏ qua nhất khi chọn là chiều cao tổng của đoạn uốn, xấp xỉ 2R cộng chiều dày thân xích.
Tăng một nấc R là không gian lắp phải nhường theo. Phía trên khung robot lấy phôi thường rất chật: vỏ bảo vệ, ống hơi, dầm ngang đều tranh chỗ. Cách đúng là đo chiều cao khả dụng trước, suy ngược ra R tối đa cho phép, rồi xem R đó có đủ cho bán kính uốn nhỏ nhất của cáp không. Không đủ thì đổi tuyến đi dây, chứ không ép R xuống. Quan hệ bội số giữa R và đường kính cáp xem bài về bán kính uốn.
Bản giảm ồn có gối giới hạn nên thân xích cao hơn một chút so với bản thường cùng chiều cao trong. Khi thay thế phải kiểm ba số: chiều cao ngoài, các nấc bán kính uốn khả dụng, và lỗ bắt đầu nối. Phần lớn không phải sửa khung, nhưng phải kiểm từng số.
Lắp ngang, lắp đứng hay lắp bên: mỗi cách một cái bẫy
- Lắp ngang (trên dầm): xích võng xuống dưới, hành trình dài phải thêm con lăn đỡ hoặc máng dẫn, nếu không mắt xích võng sẽ cọ vào dầm
- Lắp đứng (mặt bên trụ): tự trọng xích đè lên đoạn uốn, khối dẫn hướng theo phương đứng không được bỏ
- Lắp bên (hông tay): đoạn uốn quét một hình quạt theo tay, phải kiểm vùng giao với vỏ bảo vệ và ống hơi, khoảng cách an toàn tính theo ISO 13857
Cả ba cách có một điểm chung: đầu cố định phải lắp ở chỗ đủ cứng. Dầm của robot lấy phôi nhiều khi là nhôm định hình, bắt vít thẳng vào rãnh một thời gian sẽ lỏng. Thêm một tấm trung gian đỡ tốn công hơn nhiều so với siết lại vít nhiều lần. Với thiết bị hành trình dài kiểu giàn, xem bài về tay máy giàn.
Năm lỗi chọn mẫu phổ biến nhất
- Tính tỷ lệ lấp đầy theo tiết diện ruột dẫn, chiều rộng trong hụt một nấc, lắp vào cáp cọ nhau
- Ép R xuống dưới bán kính uốn nhỏ nhất của cáp để tiết kiệm chỗ, nửa năm sau bắt đầu đứt ruột
- Cáp chạy ngoài xích, chỉ buộc dây rút vào dầm — coi như không có xích
- Mạch an toàn và động lực servo nhét chung một vách ngăn, nhiễu và rủi ro hỏng cùng tăng
- Lắp ngay trên lòng khuôn, ăn đủ bức xạ nhiệt và sương dầu, tuổi thọ giảm một nửa
Trong năm lỗi này, lỗi 3 hay bị nhầm là "đã dùng xích rồi". Mở vỏ bảo vệ ra xem thì cáp để rời, xích chỉ đỡ được một nửa.
Đối chiếu dòng giảm ồn với mã model
Sáu nấc theo chiều cao trong, chiều rộng trong chọn theo tỷ lệ lấp đầy:
| Dòng | Chiều cao trong | Chiều rộng trong | Bán kính uốn | Mã model |
|---|---|---|---|---|
| Giảm ồn 18 | 18mm | 25–50mm | R28 / R38 / R48 / R55 | WSL01J |
| Giảm ồn 25 | 25mm | 25–110mm | R55 / R75 / R100 / R125 | WSL02J / WSL02JL / WSL03J |
| Giảm ồn 30 | 30mm | 25–110mm | R55 / R75 / R100 / R125 | WSL04J / WSL05J |
| Giảm ồn 35 | 35mm | 25–125mm | R75 / R100 / R125 / R150 | WSL06J / WSL06J2 / WSL07J |
| Giảm ồn 40 | 40mm | 50–125mm | R75 / R100 / R150 | WSL08J / WSL09J |
| Giảm ồn 45 | 45mm | 50–125mm | R75 / R100 / R125 / R150 / R200 | WSL10J / WSL11J |
Robot lấy phôi thường rơi vào nấc 25 và 30: bó cáp không dày, chiều cao trong đủ dùng, đoạn uốn chiếm ít chỗ. Bó có ống chân không và ống hơi to thì lên 35. Thông số đầy đủ ở trang dòng xích giảm ồn, chi tiết hai nấc phổ biến nhất ở Giảm ồn 25 và Giảm ồn 30.
Nếu muốn xem bản vẽ và bảng thông số, vào trung tâm tải về.
Bảy con số cần có trước khi báo giá
- Hành trình lấy phôi hiệu dụng, và đầu cố định lắp được ở đâu
- Cách lắp: ngang / đứng / bên
- Danh sách bó cáp: số sợi, đường kính ngoài từng sợi, có ống hơi và ống chân không hay không
- Tốc độ và gia tốc lớn nhất
- Nhịp, tức số lần đảo chiều mỗi phút hoặc mỗi khuôn
- Môi trường: nhiệt độ khu khuôn, có sương dầu tách khuôn không, có bụi không
- Chiều cao đoạn uốn tối đa mà không gian lắp cho phép
Đủ bảy số này thì chọn mẫu thường một lần là xong. Thiếu mục 3 và 7 thì chỉ đưa được khoảng, không đưa được model xác định.
Không chắc thì chụp ảnh bó cáp gửi qua, chính xác hơn mô tả bằng lời. Sản xuất và đánh giá nhà máy đều ở Nhạc Thanh, Chiết Giang; catalogue, bản vẽ và bảng chọn mẫu có thể làm theo điều kiện của bạn. Khi liên hệ nhớ gửi kèm bảy mục trên, phản hồi sẽ nhanh hơn.